Pytania i odpowiedzi (3 / 4)
Geomatyka
101.
Co oznacza skrót SRTM(ITEB) ?
NMPT zrealizowany aktywnym systemem satelitarnym podczas misji promu kosmicznego w roku 2000
102.
Metadane to :
np. dane opisujące zastosowane odwzorowanie kartograficzne czy właściciela danych
103.
GRAF to:
graficzna forma matematycznie zdefiniowanego sąsiedztwa obiektów wektorowych (tworzona z węzłów i krawędzi)
104.
Generowanie NMPT jet możliwe w oparciu o takie systemy satelitarne jak:
IKONS, SPOT, TerraSAR-X
105.
Orientacja zewnętrzna kamery pomiarowej jest określona
poprzez podanie położenia środka rzutów w chwili ekspozycji zdjęcia oraz orientacji kamery w przestrzeni trzema kątami(nachylenia, kierunkowy osi oraz skręcenia)
106.
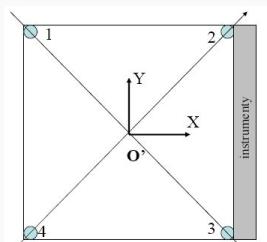
x=106.01mm, y=-105.98 mm
107.
Akronim LiDAR pochodzi od słów
light detection and ranging
108.
Technologia LiDAE
zaliczana jest do aktywnych systemów pozyskiwania danych, swą zasadą działania zbliżona jest do dalmierza laserowego
109.
Orientacja wzajemna (względna) modelu
to proces wzajemnego przyporządkowania dwóch wiązek promieni w taki sposób aby promienie homologicznie przecinały się, jest określana przez pięć parametrów kątowych lub kątowo- liniowych informujących o wzajemnym położeniu pary zdjęć sterogramu
110.
Skrót GPS oznacza
Global Positioning System
111.
Elementy orientacji wewnętrznej
umożliwiają okręślenie środka rzutów w stosunku do płaszczyzny zdjęcia, to współrzędne tłowe głównego punktu oraz ogniskowa
112.
System ALS w porównaniu do TLS
charakteryzuje się niższymi kosztami w przeliczeniu na km2 skanowania, wymaga zastosowania układu INS
113.
Technologia dGPS w porównaniu z GPS różni się
możliwościa stosowania poprawek, dokładnością
114.
Punkty Grubera to punkty do wykrywania orientacji
wzajemnej
115.
Odbiornik Trimblepathfinder ProXRS to odbiornik
kartograficzny (GIS)
116.
Dataloggery(trackery) GPS umożliwiają
zapis przejścia szlaku turystycznego, geotagowanie zdjęć
117.
Pozycja (X,Y,Z) obiektu określanego w pomiarze dGPS (tryb rover station) to
pozycja środka anteny zestawu ruchomego (roer)
118.
ASG-EUOPS to
system około 90 naziemnych stacji referencyjnych (bazowych) GPS rozmieszczonych na obszarze Polski
119.
Dokładność wyznaczenia pozycji odbiornikiem Trimble Pathfinder ProXPS w trybie dGPS wynosi
1m pod okapem drzewostanu, lepiej niż 0,5m- teren otwarty
120.
Skrót GPS oznacza
Global Positioning System
121.
Tryb pomiaru GPS-"OFFSET" bezpośrednio niedostępnego obiektu (np. za ogrodzeniem) wymaga użycia
dalmierza laserowego 3D, busoli taśmy mierniczej, pochylościomierza
122.
Dla poprawnego działania odbiornika GNSSS konieczne jest zastosowanie systemu dGPS
Fałsz
123.
Dokładności pomiaru odbiorników w różnych trybach wahają się
1 cm - odbiorniki geodyzjne np. Leica Viva, około 50 cm odbiornik Trimble Pathfinder ProRS
124.
Komunikacja pomiędzy odbiornikiem GPS i rejestratorem (komputerem polowym) ora urządzeniem zewnętrznym odbywać się może poprzez
kabel, bluetooth
125.
Satelita TerraSAR-X
aktywnym sensorem radarowym umożliwiającym rejestracje obrazów nawet przy pełnym zachmurzeniu, rozdzielczoscia terenowa nawet 1mx1m
126.
wiarygodność geodanych to
zgodność pomiędzy inf. uzyskana z systemu GIS a stanem rzeczywistym
127.
Wskaż prawdziwe definicje. „W fotogrametrii wyróżnia się”
orientację wewnętrzną kamery pomiarowej; orientację zewnętrzną kamery pomiarowej; orientację wzajemną (lub względną) pary zdjęć tworzących stereogram; orientację bezwzględną (absolutną) modelu przestrzennego
128.
Projekt ISOK dotyczy
Dyrektywy Powodziowej
129.
Skrót DGPS
mozliwosc pomiaru różnicowego, epsza jakość pomiaru z usunieciem błedów systemu
130.
Rozdzielczość przestrzenna systemu teledetekcyjnego definiuje się
rozmiarem piksela w jednostkach terenowych, miara najmniejszego obiektu ,który może być wykryty przez sensor, wielkość chwilowego pola widzenia IFOV
131.
Analizy przestrzenne Gis to
generowanie mapy widoczności na podstawie NMPT, funkcje ekwidystanty,wycinania,p[oszukiwania części wspólnej
132.
Co to są metadane
niezmiernie wazny element INSPIRE ułatwiający wyszkiwanie danych w bazach danych
133.
Lidar charakteryzuje sie
i rejestracja czasy jaki upływa od wysłania do momentu jego powrotu wraz z zapisem kąta oraz pozycji skanera przstrzeni 3D
134.
Aerotriangulacjat0
kameralne zageszczenie osnowy fotogametrycznej dla bloku zdjęć fotogrametrycznych
135.
Stosowane algorytmy w klasyfikacji nadzorowanej obrazów satelitarnych to
maximum Likelihood
136.
Pasywny system teledetekcyjny to
analogowa kamera loticza, cyfrowa kamera lotnicza kamera video, RapidEye
137.
Relacja w bazach danych polega na
owiazaniu poszczególnych rekordów 2 lub większych ilości tabel na podstawie klucza podstawoweo i obecnego
138.
INSPIRE to
zapewnienie obywatelom UE dostępu do danych przestrzennych poprzez SDI
139.
Piksel jako element do którego można przypisac dowolna liczbe atrybutów
element maciezry do którego można przypisac jedynie jeden atrybut np. wysokość, element majacy z reguły kształt czworoboku
140.
STANDARD LMN
jest obowiazujacy w wdrożony w min 87% Nadlesnictw PG LP, pozwala na zarzadzenie informacja przestrzenna o lasach w całym kraju co ma swoje ogromne znaczenie w sytuacji wdrazania INSPIRE w Poslce
141.
BAza SLIP/LAS
to tylko i wyłącznie baza opisowana i atrybutowa
142.
akie ukł współrzędnych były prawnie dopuszczone do stosowania w \POLSCE do dnia 01.01.2010
PUWG 1992/19 , PSWG 2000, PUWG 1965
143.
Ortofotografia
obraz o skali w każdym miejscu powstały z przekształconego różniczkowo zdjęcia lotniczego
144.
cechy besposrednie obrazu
skala wielkość kształt barwa tekstura
145.
Funkcja buforowania może
z ostać zastosowana tylko dla punktów, linii i poligonów
146.
Topologia zajmuje się miedzy innymi
c yfrowym zapisem otoczenia i sąsiedztwa obiektów
147.
Topologia poligonowa zapisuje informacje
o obiektach poligonowych poprzez zapisanie sąsiedztwa dla krawędzi (co jest po prawej co jest po lewej stronie), d zięki zastosowaniu Teorii Grafów
148.
Funkcja przecięcia (intersect) warstw to
Iloczyn logiczny
149.
Analizy przestrzenne to
Buforowanie, część wspólna obiektów i dodawanie atrybu tów opisowych
150.
Model danych rastrowych
Przechowuje informacje o jasności odwzorowanego obiektu z ustaloną rozdzielczością;