Pytania i odpowiedzi (1 / 2)
Elektronika przemysłowa
1.
1. Przekształtniki ze wspomaganiem przełączenia przez obwody rezonansowe umożliwiają:
zwiększenie częstotliwości przełączeń,, zmniejszenie poziomu zaburzeń elektromagnetycznych.
2.
2. W układzie przetwornicy obniżającej napięcie z przełączaniem przy zerowym prądzie regulację napięcia wyjściowego uzyskuje się poprzez:
regulację częstotliwości włączenia łącznika,, regulację czasokresu wyłączenia łącznika,
3.
3. Podczas włączania tranzystora IGBT przy obciążeniu RL (prąd ciągły) z diodą zwrotną:
narasta prąd kolektora Ic, a następnie zmniejsza się napięcie Uce,, po zmniejszeniu się prądu diody zwrotnej do zera, zmniejsza się napięcie Uce,
4.
4. W przetwornicy obniżającej napięcie (buck converter) częstotliwość graniczna filtru LC powinna być:
znacznie mniejsza od częstotliwości przełączania przetwornicy.
5.
5. Tranzystory IGBT w inteligentnych modułach mocy zawierają typowo zabezpieczenia:
nadprądowe,, od obniżenia się napięcia zasilającego.
6.
6. W celu zmniejszenia zaburzeń elektromagnetycznych w obwodach elektronicznych preferujemy zastosowanie:
separacji galwanicznej obwodów wejściowych,, blokowania zasilania układów scalonych kondensatorami elektrolitycznymi, oddzielne prowadzenie ścieżek sygnałów analogowych i cyfrowych.
7.
7. W celu właściwej ochrony styku przełączającego należy:
ograniczyć szybkość narastania napięcia styku poniżej 1 V/μs
8.
8. W jakim układzie sterowania będzie prawidłowo pracował mikrokontroler, którego port PWM steruje inteligentnym modułem mocy ze sterownikiem bramkowym z przesuwaniem poziomu napięć sterujących:
w układzie z pośrednimi układami transoptorów lub transformatorów impulsowych separujących galwanicznie obwody portu PWM mikrokontrolera,, w układzie z dodatkowymi filtrami dolnoprzepustowymi włączonymi pomiędzy portem PWM a sterownikiem bramkowym (przy braku filtrów - zaburzenia elektromagnetyczne z obwodu mocy mogłyby zakłócić pracę mikrokontrolera), w układzie bezpośredniego połączenia portu PWM ze sterownikiem bramkowym i separacją galwaniczną obwodów wejściowych
9.
9. Przetwornik obrotowo-impulsowy o 500 imp./obr przyłączono do interfejsu enkoderowego mikrokontrolera. Program obsługujący interfejs pracował w trybie multiplikacji impulsów. Wał enkodera obrócono o 4π rad a następnie cofnięto o 2π rad. O ile zmieni się zawartość licznika mikrokontrolera:
2000
10.
10. Rezolwer wraz z układem przetwornika elektronicznego dostarcza informacji:
o położeniu absolutnym i prędkości kątowej
11.
11. W nowoczesnych układach serwonapędów stosujemy:
mikrokontrolery typu DSP, silniki prądu stałego z magnesami trwałymi, silniki synchroniczne z magnesami trwałymi
12.
12. W układzie serwonapędu zastosowano specjalizowany mikrokontroler sterujący i położeniowe sprzężenie zwrotne. Czy układ ten umożliwia:
regulację położenia i prędkości, regulację położenia, prędkości i przyspieszenia
13.
13. W układzie serwonapędu zastosowano interfejs transmisji szeregowej. Jaki minimalny czas jest potrzebny do przesłania kodu - ON (załączenie napędu), jeżeli główne parametry interfejsu wynoszą: tryb pracy – asynchroniczny, kod - ASCII, szybkość 19200 b/s:
1 ms
14.
14. Dlaczego w układach sterowania serwonapędów stosujemy zadawanie wg krzywej „S”:
umożliwiamy zwiększenie wydajności maszyny, zmniejszamy przeregulowania wielkości regulowanych, poprawiamy jakość obróbki kształtowej
15.
15. W układach sterowania numerycznego obrabiarek (CNC) zalecane są:
parametry cyklu regulatorów prądu – poniżej 100 s oraz cykl zadawania kolejnego położenia – poniżej 500 us, zastosowania regulator położenia typu P z wysterowaniem wstępnym (Kvff),
16.
16. W układzie przetwornicy obniżającej napięcie z przełączaniem przy zerowym prądzie warunkiem naturalnego wyłączenia łącznika jest, aby maksymalny prąd cewki rezonansowej:
był ponad dwa razy większy od prądu obciążenia,
17.
17. W układzie przetwornicy obniżającej napięcie z przełączaniem przy zerowym napięciu, regulację napięcia wyjściowego na obciążeniu uzyskuje się przez:
regulację częstotliwości wyłączenia łącznika,, regulację czasokresu włączenia łącznika,
18.
18. Podczas wyłączania tranzystora IGBT przy obciążeniu RL (prąd ciągły) z diodą zwrotną:
dopiero gdy napięcie Uce osiągnie wartość napięcia znamionowego, zaczyna maleć prąd kolektora Ic,, dopiero gdy napięcie Uce osiągnie wartość napięcia znamionowego, dioda zwrotna zaczyna przewodzić prąd obciążenia
19.
19. W przetwornicy podwyższającej napięcie (boost converter), zakładając bezstratny tryb pracy, średni prąd wejściowy przetwornicy jest równy:
średniemu prądowi cewki indukcyjnej,, wynika z równości mocy na wejściu i na wyjściu przetwornicy
20.
20. Inteligentne moduły mocy mogą zawierać:
prostownik, falownik, łącznik energoelektroniczny przeznaczony do hamowania dynamicznego oraz sterowniki tranzystorów,, prostownik, falownik oraz łącznik energoelektroniczny przeznaczony do hamowania dynamicznego,, falownik.
21.
21. W transformatorze zasilającym zastosowano niezwarty zwój z folii miedzianej w celu:
zmniejszenia zakłóceń sieciowych poprzez wprowadzenie ekranu elektrostatycznego,, zmiany pojemności między uzwojeniami transformatora przy ekranowaniu urządzenia elektronicznego
22.
22. W celu zabezpieczenia styku przed dużymi prądami udarowymi (np. przy obciążeniu pojemnościowym) należy zastosować:
przełączalny rezystor ograniczający prąd,
23.
23. W celu zabezpieczenia styku stosujemy:
układ RCD przy obciążeniu indukcyjnym pobierającym prąd większy niż prąd łuku,, nie jest wymagane zabezpieczenie styku przy obciążeniu nieindukcyjnym pobierającym prąd mniejszy niż prąd łuku,
24.
24. Rezolwer jest przetwornikiem:
zwanym inaczej transformatorem położenia,, położenia absolutnego i prędkości kątowej, elektromechanicznym stosowanym m. in. w serwosilnikach
25.
25. Transoptor liniowy:
działa w oparciu o diodę LED oraz fotodiodę sprzężenia zwrotnego i fotodiodę wyjściową,
26.
26. Serwonapęd przeznaczony jest zwłaszcza do:
urządzeń automatyki o dużej dynamice ruchu,, pracy przerywanej,
27.
27. Jakość pracy serwonapędu zwiększamy poprzez:
odpowiednie nastawy filtrów redukujących wpływ rezonansu mechanicznego,, zadawanie według krzywej „S”,
28.
28. W nowoczesnych obrabiarkach CNC stosujemy:
serwonapędy z regulatorami ze sprzężeniem w przód,, serwonapędy z regulacją położenia, prędkości przyspieszenia i udaru,, interpolację funkcjami sklejanymi,
29.
29. Sieć komputerowa napędów sterowanych zazwyczaj zawiera:
specjalizowane interfejsy o szybkości transmisji rzędu 1Mbps.
30.
30. W układach pomiaru położenia stosujemy optoelektroniczne przetworniki przyrostowe, gdyż:
mikrokontrolery posiadają odpowiednie interfejsy (liczniki),, multiplikacja sygnałów zwiększa dokładność pomiaru.
31.
31. W układzie pomiaru położenia urządzenia technologicznego zastosowano przetworniki: absolutny i przyrostowy. Podczas ruchu urządzenia nastąpił zanik napięcia zasilającego enkodery. Jakie układy pomiarowe będą – po powrocie zasilania - prawidłowo wskazywały położenie:
tylko układ z enkoderem absolutnym,
32.
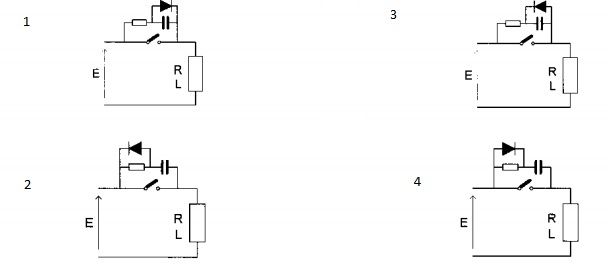
4
33.
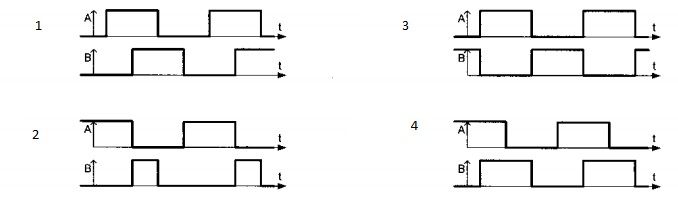
1, 4
34.
34. Dlaczego w serwonapędach stosujemy swobodnie programowalne układy wejścia/wyjścia:
umożliwiają budowę sterownika urządzenia technologicznego,, obsługują układy sprzężeń zwrotnych serwonapędu,, umożliwiają pracę serwonapędu w układach wielonapędowych
35.
35. Jaką można przyjąć szybkość szeregowej transmisji danych do 4 serwonapędów połączonych w sieci pierścieniowej, jeżeli cykl zadawania położenia dla każdego z napędów wynosi 0,5 ms a informacja o położeniu wymaga przesłania 4 bajtów danych (odpowiedź uzasadnić):
Uzasadnienie:
4 bajty danych zadawania położenia i 4 bajty danych odpowiedzi daje 8 bajtów na jeden pełny cykl
Mamy 4 serwonapędy i jeden pełny cykl trwa 500us (0.5ms) więc 8*4/500u=64000bajty/sekunde
1 bajt=8 bitów, więc 64000*8=512bitow/s=0,5 Mb/s
1 Mb/s, 0,5 Mb/s
36.
39. W układzie energoelektronicznym zastosowano obwód drukowany o grubości wartswy miedzi 70 um i szerokości ścieżek 1 mm. Jakie maksymalne prądy mogą płynąć w tym urządzeniu:
5 A
37.
40. W układzie falownika tranzystorowego zastosowano transoptor o współczynniku CMTI = 10 kV/us. Czy układ będzie odporny na zaburzenia elektromagnetyczne, jeżeli nastąpi komutacja tranzystora i w czasie 200 ns napięcie zmieni się o 1000 V:
będzie odporny na zaburzenie, będzie odporny dla transoptora o zmniejszonej wartości parametru CMTI
38.
41. W przetwornikach a/c mikrokontrolerów DSP wartość wynikowa „0” przypisana jest zazwyczaj do polowy wartości napięcia zasilania:
możliwy jest pomiar napięć przemiennych ze standardowo określonym wynikiem w kodzie U2,
39.
42. Dlaczego w układach transmisji danych stosujemy symetryczne nadajniki i odbiorniki linii:
umożliwiają realizację interfejsu RS485
40.
43. W obrabiarce CNC zastosowano interpolator w układzie sterowania nadrzędnego i interfejs transmisji szeregowej o szybkości 9 600 bitów/s, prędkość skrawania wynosi 30 m/min, zaś dokładność obróbki ma wynosić 1 μm. Cykl pracy serwonapędu wynosi 100 μs. Oszacować czy poprawnie dobrano parametry sterowania:
Nie, zbyt wolna szybkość transmisji – nie zapewni dokładności obróbki
41.
44. W obwodach wejść/wyjść sterownika ruchu (serwonapędu) zalecane są:
różnicowe nadajniki i odbiorniki linii,
42.
45. W liniach transmisji sygnałów cyfrowych stosujemy terminatory:
umożliwiamy w ten sposób prowadzenie lepszej transmisji danych w obwodzie niesymetrycznym, likwidują odbicia i poprawiają jakość sygnału
43.
46. Jak zapobiegać występowaniu rezonansów mechanicznych w układzie serwonapędu:
zwiększyć wzmocnienia regulatora napędu, uaktywnić filtr pasmowy regulatora
44.
47. Ile razy można zwiększyć dokładność pomiaru położenia z wykorzystaniem standardowego przetwornika obrotowo impulsowego?
2 razy – 2 krotna multiplikacja polega na wykorzystaniu zbocza narastającego i opadającego jednego z kanałów enkodera, 4 razy – 4 krotne zwiększenie rozdzielczości wymaga wykorzystanie zbocza narastającego i opadającego obu kanałów
45.
48. W układzie serwonapędu zastosowano specjalizowany mikrokontroler sterujący i położeniowe sprzężenie zwrotne. Czy układ ten umożliwia:
regulację położenia i prędkości, regulację położenia, prędkości i przyspieszenia
46.
49. W układzie regulacji stosujemy najczęściej regulatory typu
PI w ukł. regulacji momentu (prądu)
47.
W układzie regulacji stosujemy najczęściej regulatory typu:
PI-w układzie regulacji momentu(prądu) PID- w układze regulacji prędkości P- w układzie regulacji położenia, PI-w układzie regulacji momentu(prądu) PI-w układzie regulacji prędkości P-w układzie regulacji położenia
48.
W układach sterowania numerycznego obrabiarek (CNC) zalecane są:
parametry cyklu regulatorów prądu- poniżej 100μs oraz cykli zadawania kolejnego polożenia – poniżej 500., Zastosowania regulator położenia typu P z wysterowaniem wstępnym (Kvff), Prostownik, falownik oraz łacznik energoelektroniczny przeznaczony do ham. Dyn oraz sterowniki tranzystorów
49.
Przekształtniki ze wspomaganiem przełączenia przez obwody rezonansowe
umożliwiają:
zwiększenie częstotliwości przełączeń,, zmniejszenie poziomu zaburzeń elektromagnetycznych.
50.
W celu właściwej ochrony styku przełączającego należy:
ograniczyć szybkość narastania napięcia styku poniżej 1 V/μs